臨床問題解決能力アップへの近道☆CAMR関連情報ランキング!
CAMR基本テキストリハビリのコミュ力

すぐに役立つ知識を学ぶ!
人の運動システムの特徴に基づくアプローチで、すぐに使えるベテランの臨床知を簡単に学べます!
詳細はこちら
CAMR公式 Facebookページ

最新のCAMR情報を更新!
講習会のご案内や、CAMR研究会からのメッセージなど、CAMRの最新情報が最速で得られます!
詳細はこちら
CAMR公式 ホームページ
CAMRのすべてがわかる!
基本概念から活動記録まで、CAMRをもっと知りたい方へ。関連論文やエッセイも多数掲載しています!
詳細はこちら
1.背景運動スキルとは?
人はなにかをする時、必ず全身を使います。立って壁のスイッチに手を伸ばすような単純な運動から、片脚立ちになって靴下を履くような少し難しい運動にしても必ず全身が協力して動きます。
でも私たちは目に見える動きだけに囚われがちです。歩いている人を見ると、手と脚の動きに注意が向いてしまいます。でも目に見えないところもバランスを崩さないように、あるいは安定して周りが見えるように働いているのです。
CAMRではこのような目立つ動きの背景で、動作全体が上手く働くための身体全体の使い方を「背景運動スキル」と呼んでいます。人は身体全体を上手に使って動いているわけです。
2.片麻痺の患者さんの歩き方を見ると・・・
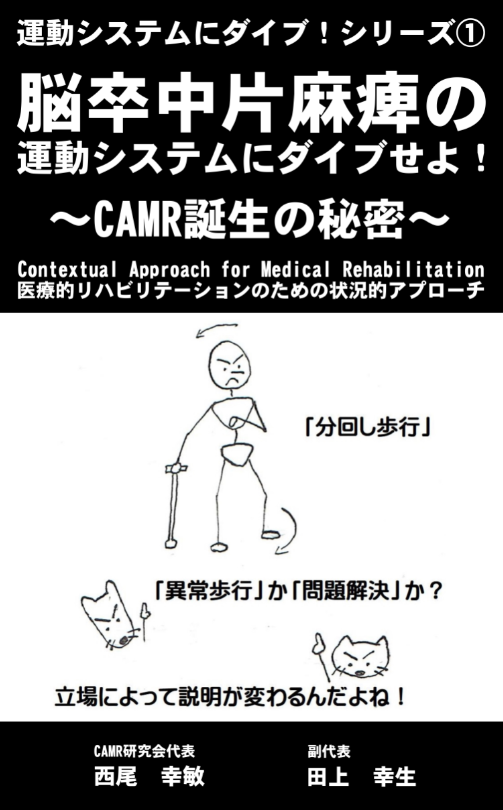
片麻痺の患者さんが、杖を強く握って歩いています。
皆さんなら、どう考えますか?
目に見える部分だけを見ていると、「手が緊張している。もっとリラックスした方がよい」と考えるかもしれません。
でも、ちょっと待ってください。
もしかすると、麻痺側の脚で身体を支えるのが難しいために、杖を強く押して身体を支える補助をしているのかもしれません。そうだとすると、手に見えている緊張の問題が、実は患側の脚の支持性低下の問題と関係していることになります。
人は全身で課題を達成しようとしますが、課題達成に問題が起こると、問題解決を図って課題を達成しようとします。そして、杖を強く握ることは、運動システムが歩くために見つけた問題解決の工夫なのかもしれません。
もちろん、本当にそうなのかは確かめる必要がありますけどね(^^)
大切なのは、背景運動を観察することで人の運動システムは課題をどのように達成しようとしているのか、どのように問題解決の工夫を図っているかを知ることです。
そして運動システムが、「杖を強く握ること」が、患側下肢を中心とした身体の支持性と重心制御に問題を感じているので、杖を強く握っているかもしれないと想像することができます。
そうすると「患側下肢を中心とした身体の支持性と重心制御を改善する」ことで、患者さんは杖を強く握らなくなるし、さらには杖にあまり頼らなくなるかもしれませんね。
これがCAMRのアプローチになります。CAMRではこれを「背景運動スキル強化練習」と呼んでいます。
3.背景運動スキル強化練習
従来学校では、筋力・柔軟性・持久力などの運動の構成要素を改善することが中心になります。運動スキルは患者さんにおまかせです。
でもCAMRでは「構成要素間の関係性」である「運動スキルや運動認知」を改善しながら、同時に同じ課題で筋力・柔軟性・持久力などの構成要素も改善していきます。これが「背景運動スキル強化練習」です。非常に効率的に運動パフォーマンスが改善します。
背景運動スキルを観察し、どんな問題解決の工夫をしているかを理解すると、運動システムが必要な課題達成において何を苦手、弱点と考えているかが分かります。そこに焦点を当てて適切な運動課題を選んで、「背景運動スキル強化練習」を行います。
そうすると片麻痺患者さんの歩行が改善し、大きくパフォーマンスが改善することを何度も経験しています。
このアプローチは、僕の臨床経験の中から生まれてきた考え方を中心にしています。この考え方が少しでもみなさまのお役に立てるのではないか、と考えています。
皆さんもCAMRのアプローチを学んで見ませんか?
《CAMR無料勉強会のおしらせ》
10月30日金曜日、午後8時から1時間程度
以下のURLからお申し込みください。無料です!(^^)v
https://u.miura1991.com/p/camr10

「戦(いくさ)は人数で戦うものでなく、知略と勇気で戦うもの」
これは小説「天と地と」(海音寺潮五郎)の中で、上杉謙信の兵法の師である宇佐美定行の言葉です。
僕にはとても響く言葉でした。だから定行に習って次のように言います(^^;))
「リハビリは知識と技術だけでなく、心意気と治療方略でやるものだ!」
もちろん知識や技術が大事なのは当然です。でもリハビリ場面では常に困難な状況が新たに現れるものです。知識や技術を増やしていくことである程度の対応はできますが、人から教えられた知識や技術だけでは対応できない困難で新奇な問題にも再々出会います。人から教えられた知識や技術だけでは必ず限界を迎えます。
だからこそ「なんとか少しでも状況を良くしよう」という心意気が大事です。(ちょっとおやじ臭い?いきなり時代遅れの精神論ですね(^^;))
でも心意気があればすぐには諦めないし、また良い治療方略が生まれてくるものです。 治療方略とは、治療をどのような目的で、どのように実施するかの計画・作戦のことです。治療方略はこれまで自分が蓄えてきた知識や技術、経験を基に新しい問題解決の方針や方法を生み出すことです。まさしく戦で言う兵法に当たります。
僕の経験で言えば、それまでの限界を越える治療方略を自分自身の力で生み出すところにリハビリの本当の面白さがあると思います。いや、どの仕事でも一緒かもしれませんけどね(^^)
ここでは僕が自然に治療方略を思いつくようになった経過を簡単に紹介したいと思います。
僕は新人の頃、普通以下の理学療法士だったと思います。学校で教えられた事をあまり深く考えることもなく、「だいたい普通はこんなものだろう」と考えていたし、慣れるにしたがって日々の仕事は次第に流れ作業的になっていました(^^;)
ある日システム論というアイデアを知りました。少し勉強してみると今まで学校で習った考え方とは丸っきり違っていることに驚きました!
たとえば「初期歩行」は原始反射と学校で習いました。これは生後2ヶ月くらいで消えてしまいます。学校では、「脳の成熟にしたがって原始反射である初期歩行は抑制され、やがて正常な歩行が発達していくのだ」などと習います。
ところが発達心理学者のテーレンらは、「初期歩行が消えてしまった赤ちゃんをお湯につけるとまた再現する」という現象を紹介します。学校で習った説明では、「お風呂に入ると中枢神経系が成熟から後退する」ことになって変ですね(^^;)
そこで彼女らは「初期歩行が消えてしまうのは、生後1 ヶ月過ぎくらいから下肢の脂肪組織が増えて筋力を上回って重くなるので消失する。そしてお湯に入ると浮力によって再び現れる」と仮説を立て、実際に下肢の脂肪量や重量増加のデータを調べてそれを証明します。
さらに彼女らは初期歩行が消失する前からトレッドミル上で赤ちゃんを歩かせて、筋力トレーニングをするのです。そうすると初期歩行が消えないことも証明します。さらにさらに、彼女らは、左右速度の違うベルトのトレッドミル上に新生児の赤ちゃんを立たせます。すると、それぞれの速度に合わせて左右の脚を別々に適切に動かすことを証明しました。結局、初期歩行は「原始反射」などではなく、状況変化に応じて適切に対応する成人の歩行の性質を持っていることを証明したわけです。(他にも位相空間の研究などもあります)
それで僕はシステム論のアイデアにとりつかれてしまいます。「いつの日か、このシステム論を基にしたリハビリテーション・アプローチを作れたら良いな」と思うようになりました。(実際には30 年もかかってしまいました。頭の悪いこと(^^;))
そして患者さんを見ていくと、少しずつ自分の中のある変化に気がつきました。それまで患者さんを見て「ああ、この患者さんの運動は変化しなくなった。そろそろプラトーだな」などと安易に考えていたのです。
しかし「あ、いつも訓練で起きている変化は一時的なものかもしれない。一時的な変化は揺らぎみたいなものでいくら起きても持続的な変化には繋がらない。だって揺らぎだもの。持続的な変化を起こすためには、揺らぎではなく作動自体を大きく変化させるような訓練をする必要があるのでは?だからまだやっていないことがたくさんある!」などということを自然に思うようになりました。
システム論の考えが徐々に身体に染みこんで、いつのまにかそれまでとは異なった視点で色々な現象を理解するようになったのです。その積み重ねで「これまでの治療を見直して、持続的な変化を生み出すには・・・」という治療方略の考え方が自然にできるようになったわけです。
その結果がCAMR です。治療方略を生み出すには、これまで変化の生み出せない訓練の考え方とは対立軸を生み出すような「新しいアイデア」を身につけることです。これまでの考え方と新しい考え方を戦わせて行くと、丸っきり別の理解やアプローチが生まれてくることを実感しました。
システム論を基にしたCAMR の考え方を学ぶと、これまでとは対立するようなアイデアを学ぶことができ、自分の中に対立軸ができて、新しい視点や発想が生まれます。「自分で見て、考察して、新しい視点と発想を生み出す」ことができるようになります。つまり自然に「治療方略」が浮かんでくるようになるのです。
「CAMR を学ぶ」ことの何が重要かと考えると、やはりこの「新しいアイデアや視点を取り込んで、自分で色々な発想や新しい問題解決方法を生み出すための治療方略を身につける」事だと思います。
現在行われている講習会はほとんど知識や技術に関するものです。これは見た目に分かりやすく魅力的です。だからすぐに役立ちそう、と惹きつけられるかもしれません。
でもCAMR 講習会はセラピストとしての問題解決能力をアップさせます。そしてこれは単に新しいリハビリの知識や技術を憶えることとは違います。自分で考える能力を高める事です。そしてそれには少し時間がかかるのも事実です。
でもそれによって日々臨床で出会う新奇な問題、困難な問題にも自分自身で対処できる能力を身につけることができるようになると思います。
是非とも皆さんにもこの機会に講習会を受けて、この素晴らしい経験をしていただきたいと思っています。
CAMR無料勉強会のおしらせ
10月30日夜8時から1時間程度
詳細とお申し込みは以下のURLから
https://u.miura1991.com/p/camr10
CAMR対面講習会のお知らせ
11月28日(土)12時から21時まで
11月29日(日)8時から12時まで
場所:広島県東広島市
詳細とお申し込みは以下のURLから
https://u.miura1991.com/p/camr11
今回はまず上杉謙信の戦い方を1つ紹介します。とても刺激的で、リハビリの参考になります。
上杉謙信は「毘沙門天の生まれ変わり」とか「鬼神」と讃えられる戦国時代の名将です。彼が数えで15歳の頃は景虎と呼ばれていました。景虎は15歳の冬に800人の兵士を率いて戦います。敵の兵士数は圧倒的に多いことが分かっています。
そこで物見を出して敵の様子を探り、地形を見るなど様々な環境・状況を観察して回ります。戦(いくさ)前にはひどく冷え込み、雪も降り始めていました。非常に冷たい風が吹きすさび、降った雪は根雪になるだろうと予想されました。
彼は川底が深めの場所の片側に陣を張り、敵を待ち受けます。
さて敵軍が徐々に対岸に現れます。総勢6000人以上!なんと景虎軍の8倍の人数です。敵軍は一斉に鬨(とき)の声を上げ、貝や太鼓をどっと打ち鳴らします。景虎軍はそれを見、すさまじい音を聞き、色を失い動揺します。
その様子を見た敵軍は「やれ敵どもは萎縮しておるわ。今がチャンスじゃ!敵どもを踏みつぶしてしまえ!」と先を争って川に入ってきます。
一方景虎は何もしません。回りの大将や旗本たちは焦って景虎に進言します。「敵軍が川を渡ってしまうとますます相手の士気上がり、我が軍の士気ますます下がりまするぞ。今から打って出て川の中程で戦い、川を渡ってくるのをなんとか食い止めましょうぞ!」
それに対して景虎は、「わしが合図するまで動くでない。たき火に当たるなり、酒を飲むなりしてゆっくりしておけ」などとのんきなことを言います・・・
さて、そのうちに敵軍のほとんどが川の中に入り、さらに1/3あまりが川の中からこちらの岸に渡ってきました。しかし冷たい風に吹かれ、深く冷たい川の中を渡って来るうちに、手足が凍えきったようです。動作がひどく鈍くなり、武器を取り落としたりしています。
それを見た景虎は豹変します。「かかれ!かかれ!かかれ!」と激しく叫び、采配をふるいます。そして敵軍の兵は削り取られ、あるいは川の中に追い落とされてしまいました。まあ、激しい戦いも局所的に起きたようですが最後は敵軍総崩れとなり逃げ出しました。
「皆のもの、勝ち鬨(どき)じゃ、えいえい、オー!」めでたし、めでたし、景虎、15の冬であった・・・・(『天と地と』海音寺潮五郎著より簡単にまとめたもの)
景虎の戦略が見事にはまった訳です。景虎は勝つために広い視点から環境・状況を探りました。自分が戦いに利用できる手持ちのリソース(資源)は800人の兵士。対して敵は6000人以上。まともにやり合えば話になりません。そこで彼は戦いに利用できるリソースを環境内に探します。そして深い川とそこを流れる冷たい水、そして吹きすさぶ冷たい風雪などを戦いのリソースとして利用したのです。
そして味方はゆっくり休ませます。敵軍の数と気勢に味方が萎縮しますが、その様子さえ敵を渡河に誘い出すためのリソースとして利用してしまいます。
敵は勢いよく川を渡ったものの、寒さに凍え、まともに戦う能力を低下させてしまいました。後は800人の気力・体力の充実した兵士で、岸に上がったまともに戦えない2000人をやっつけ、川の中に追い落とし、勝利を達成したのです。
敵軍の将は兵の数と士気の高さだけに頼って単純な力押しをしたのです。景虎は逆に、広い視点で利用可能なリソースを見つけてその利用方法を工夫し、少ない兵で勝利をものにしたわけです。
実はこの戦略はリハビリでもそのまま応用できます。ただリハビリでは「『戦略』、つまり戦う計画・作戦」と言うと変な感じなので「『治療方略』、治療のための計画・作戦」と言い換えます。
そしてCAMRというのは実は治療方略の体系なのです。
たとえば脳卒中を従来のリハビリはどんな視点で見ていたかを考えると、主に「障害」だけに焦点を当てていました。障害を理解すれば、「良いリハビリができる」と考えていたわけです。
脳卒中の場合、伸張反射の亢進など強い陽性徴候と筋力や随意性の低下などの陰性徴候が現れます。それで「陽性徴候は抑制して、陰性徴候は促通しよう」という治療方略が自然に、単純に生まれてくるのです。(ただこの陽性徴候・陰性徴候のアイデアは約1世紀前にJacksonが提案した仮説に過ぎないものです。現在もこの古い仮説に従って治療方略を立てているのです)
これは勝敗を「兵力」だけで考えていた敵将の考えに似ています。おまけに有名な治療技術など身につけると単純にそれで押し込むだけのワンパターンの治療方略になりやすい(^^;)
CAMRでは、障害だけでなく、人の運動システムの作動の特徴や環境や変化する状況、患者さんの気持ちなどにも注意を払います。運動はそれらの相互作用から生まれると考えるからです。
景虎が学んだ孫氏の兵法も「勝敗は様々な要素の相互作用から決まってくる」と考えます。この「様々な要素の相互作用から生まれる」と考えるのがシステム論のポイントです。CAMRはこのシステム論のアイデアを基に生まれています。
「より良い運動変化を生み出すには?」と考えるところからCAMRは始まります。そのために「人の運動システムはどんなものか、どんな作動の特徴があるか、環境との関係はどうか、状況変化にどう対応するか、障害はどんな状況なのか」といったことを考えて、治療方略を練っていきます。CAMRはそのような治療方略の体系なのです。
まあ、答えは簡単には見つかりません。リハビリは元々難しいものです。もちろん慣れてくるとうまくいくことも増えてきますが、いつまで経っても新奇で困難な問題に出会います。上手く行かないときも多く、苦労も多いでしょう。しかし、それだけにうまく行った時の喜びは大きく、リハビリに生き甲斐を感じることもありますv(^^)だから頑張りましょう!
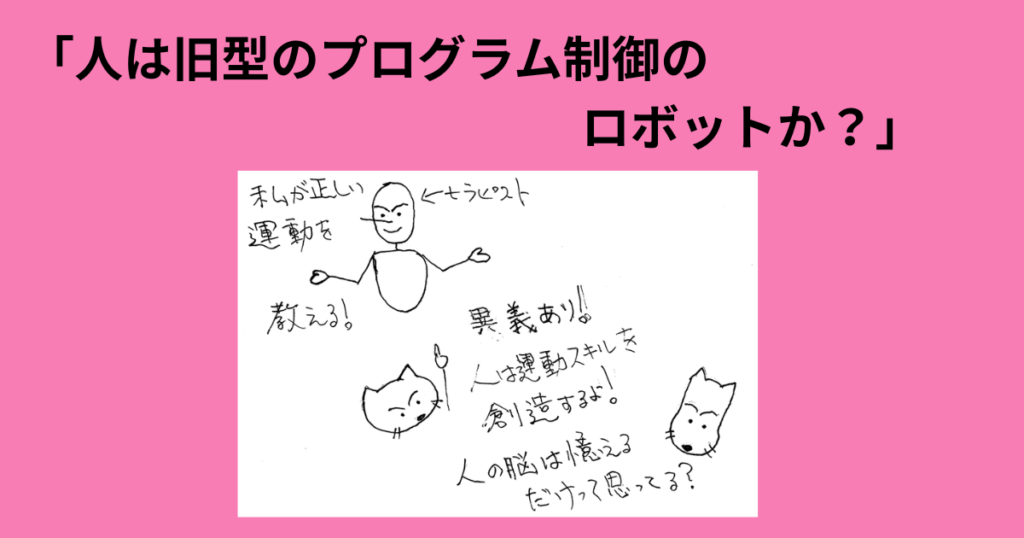
「人は旧型のプログラム制御のロボットか?」
1. AIロボットの凄さ
最近のAIロボットの進化は凄いですね。たとえば格闘するロボットは戦いながらパンチを食らってバランスを崩して倒れます。思わぬ姿勢で倒れ込んだりします。毎回異なった姿勢で倒れるのですが、それでもなんとか毎回異なった方法で立ち上がってきます。
実はAIロボットは、様々な立ち上がり方を設計者からプログラミングされているわけではありません。自ら様々に転んで、そこから動けるように動いて試行錯誤しながら何とか立ち上がる方法を自分で発見、修正して学習しているのです。
実はこの一連の立ち上がり方の学習は、「人の運動システムの作動」をモデルに作られています。
たとえば赤ちゃんが最初に立ち上がる時のことを考えてみましょう。赤ちゃんは誰かに立ち方を教えられてはいません。動けるように動きながらその中から立ち上がる方法を試行錯誤し、自ら発見、修正、創造して立ち上がっているのです。
赤ちゃんが様々な姿勢から自分で起き上がれるように、AIロボットも様々な姿勢からどのように起き上がるかを自分で試行錯誤しながら発見・修正して、課題達成の方法である「運動スキル」を創造して身につけているのです。
ただ実際にロボットを動かして試行錯誤すると時間もかかるし、機械も摩耗して壊れたりします。それで仮想空間の中で実際のロボットの物理的性質を設定した仮想ロボットがその学習をします。たとえば短時間の間に何十万回、何百万回も倒れて、そこから起き上がる試行錯誤をしていくわけです。偶然に課題達成しそうな運動が現れると、これを修正して使える運動スキルとして学習します。これは強化学習などと呼ばれています。
従来のように、もし設計者が「こうやって立つべき」というプログラムを入力していると想定した転げ方の時には立てますが、想定外の転げ方をしたらもう立ち上がることができません。たとえば立ち上がりに「両腕を使う」立ち方をプログラムしていると、もし転倒時に片腕を体の下に敷いてしまうと使えなくて立ち上がることができなくなります。
しかし何十万回、何百万回と様々な転び方をしながら、そこから自分で立ち方を探索・発見・修正したAIロボットは様々な立ち方の運動スキルを創造し、学習していますので、珍しい新奇な倒れ方の状況になっても何とか新しい適切な運動スキルを生み出して立ち上がることができる訳です。
2. 一方でリハビリのセラピストの「人の運動システム」の理解は?
一方で僕たちリハビリのセラピストは人の運動システムをどのように理解していますか?学校で習う人の運動システムはなんとなくロボットをモデルとして習うことが普通です。ロボットには設計者が意図する正しい運動があるのです。
だからセラピストは、「人には正しい運動があるのだ」となんとなく考えています。片麻痺患者さんの分回し歩行を見ると正しい歩き方ではないと思い、正しい歩き方を指導しようとします。なんとなく健康な若者の颯爽とした歩き方が「正しい歩き方」だとイメージしているので、そんな歩き方を指導しようとします。
そして「正しい運動感覚の入力を通して正しい歩き方を教えるのだ」などとイメージしています。
3. なんだか変だなと思いませんか?
つまりAIロボットを作っている工学者は、「人の運動システムは動けるように動いてその試行錯誤の過程から運動スキルを自ら発見・修正・創造して学習している」と理解してします。人の運動システムの作動をよく理解して、それをモデルにAIロボットを作っているのです。
でも人を助けるはずのリハビリのセラピストは、旧型プログラム制御のコンピュータ・ロボットをモデルに人の運動システムを理解して、アプローチしているのです。
その考え方は、「脳はコンピュータである。脳の病傷害によって脳内の運動プログラムが失われてしまって、正しく動けなくなった。だから正しい運動感覚入力を通して正しい運動のやり方を指導・教えてあげるのだ」と考えているようです。
まるで「人の脳は自分で運動課題達成のやり方を創造できないから、セラピストが正しい運動を教えてあげないとダメなのだ」と考えているようです。
大変なこと!そんな低性能な脳なら、厳しい生存競争を勝ち抜けなかったはずですよね(^^;)
4. 僕たちセラピストの認識をアップデートしましょう!
少し前までプログラム制御のコンピュータ・ロボットは最新鋭の機械でした。その機械をモデルに人の運動システムを理解するということをやってきたのです。むしろこれは当然のことです。何しろ理解しやすくなりますのでね。
でもAIロボットを作っている工学者さん達は、真正面から「人の運動システムの作動」の理解に取り組んで、そして見事に理解してAIロボットを作っているのです。
僕たちセラピストもそんな風に真正面から人の運動システムの作動を理解するべきです。ただ、ただ、人の運動やその場の状況を観察して、分析して理解するべきです。そうするとリハビリの方針がこれまでとは全く異なってきますよ。「セラピストが正しい運動を脳に教えてあげる」ではなく、「患者さんに運動スキル創造の能力があることを実感してもらい、運動スキルを自ら創造してもらえるようにセラピストが手伝う」といった具合です。
CAMRは、人の運動システムの作動を「真正面から」理解することに取り組み、そして生まれたアプローチなのです。患者さんがより良い運動スキルを創造・学習するための方法論をまとめています。まだまだ未完成ではありますがね(^^;)
人がどのように「運動スキル」を生み出すかを一緒に勉強してみませんか?