今回はまず上杉謙信の戦い方を1つ紹介します。とても刺激的で、リハビリの参考になります。
上杉謙信は「毘沙門天の生まれ変わり」とか「鬼神」と讃えられる戦国時代の名将です。彼が数えで15歳の頃は景虎と呼ばれていました。景虎は15歳の冬に800人の兵士を率いて戦います。敵の兵士数は圧倒的に多いことが分かっています。
そこで物見を出して敵の様子を探り、地形を見るなど様々な環境・状況を観察して回ります。戦(いくさ)前にはひどく冷え込み、雪も降り始めていました。非常に冷たい風が吹きすさび、降った雪は根雪になるだろうと予想されました。
彼は川底が深めの場所の片側に陣を張り、敵を待ち受けます。
さて敵軍が徐々に対岸に現れます。総勢6000人以上!なんと景虎軍の8倍の人数です。敵軍は一斉に鬨(とき)の声を上げ、貝や太鼓をどっと打ち鳴らします。景虎軍はそれを見、すさまじい音を聞き、色を失い動揺します。
その様子を見た敵軍は「やれ敵どもは萎縮しておるわ。今がチャンスじゃ!敵どもを踏みつぶしてしまえ!」と先を争って川に入ってきます。
一方景虎は何もしません。回りの大将や旗本たちは焦って景虎に進言します。「敵軍が川を渡ってしまうとますます相手の士気上がり、我が軍の士気ますます下がりまするぞ。今から打って出て川の中程で戦い、川を渡ってくるのをなんとか食い止めましょうぞ!」
それに対して景虎は、「わしが合図するまで動くでない。たき火に当たるなり、酒を飲むなりしてゆっくりしておけ」などとのんきなことを言います・・・
さて、そのうちに敵軍のほとんどが川の中に入り、さらに1/3あまりが川の中からこちらの岸に渡ってきました。しかし冷たい風に吹かれ、深く冷たい川の中を渡って来るうちに、手足が凍えきったようです。動作がひどく鈍くなり、武器を取り落としたりしています。
それを見た景虎は豹変します。「かかれ!かかれ!かかれ!」と激しく叫び、采配をふるいます。そして敵軍の兵は削り取られ、あるいは川の中に追い落とされてしまいました。まあ、激しい戦いも局所的に起きたようですが最後は敵軍総崩れとなり逃げ出しました。
「皆のもの、勝ち鬨(どき)じゃ、えいえい、オー!」めでたし、めでたし、景虎、15の冬であった・・・・(『天と地と』海音寺潮五郎著より簡単にまとめたもの)
景虎の戦略が見事にはまった訳です。景虎は勝つために広い視点から環境・状況を探りました。自分が戦いに利用できる手持ちのリソース(資源)は800人の兵士。対して敵は6000人以上。まともにやり合えば話になりません。そこで彼は戦いに利用できるリソースを環境内に探します。そして深い川とそこを流れる冷たい水、そして吹きすさぶ冷たい風雪などを戦いのリソースとして利用したのです。
そして味方はゆっくり休ませます。敵軍の数と気勢に味方が萎縮しますが、その様子さえ敵を渡河に誘い出すためのリソースとして利用してしまいます。
敵は勢いよく川を渡ったものの、寒さに凍え、まともに戦う能力を低下させてしまいました。後は800人の気力・体力の充実した兵士で、岸に上がったまともに戦えない2000人をやっつけ、川の中に追い落とし、勝利を達成したのです。
敵軍の将は兵の数と士気の高さだけに頼って単純な力押しをしたのです。景虎は逆に、広い視点で利用可能なリソースを見つけてその利用方法を工夫し、少ない兵で勝利をものにしたわけです。
実はこの戦略はリハビリでもそのまま応用できます。ただリハビリでは「『戦略』、つまり戦う計画・作戦」と言うと変な感じなので「『治療方略』、治療のための計画・作戦」と言い換えます。
そしてCAMRというのは実は治療方略の体系なのです。
たとえば脳卒中を従来のリハビリはどんな視点で見ていたかを考えると、主に「障害」だけに焦点を当てていました。障害を理解すれば、「良いリハビリができる」と考えていたわけです。
脳卒中の場合、伸張反射の亢進など強い陽性徴候と筋力や随意性の低下などの陰性徴候が現れます。それで「陽性徴候は抑制して、陰性徴候は促通しよう」という治療方略が自然に、単純に生まれてくるのです。(ただこの陽性徴候・陰性徴候のアイデアは約1世紀前にJacksonが提案した仮説に過ぎないものです。現在もこの古い仮説に従って治療方略を立てているのです)
これは勝敗を「兵力」だけで考えていた敵将の考えに似ています。おまけに有名な治療技術など身につけると単純にそれで押し込むだけのワンパターンの治療方略になりやすい(^^;)
CAMRでは、障害だけでなく、人の運動システムの作動の特徴や環境や変化する状況、患者さんの気持ちなどにも注意を払います。運動はそれらの相互作用から生まれると考えるからです。
景虎が学んだ孫氏の兵法も「勝敗は様々な要素の相互作用から決まってくる」と考えます。この「様々な要素の相互作用から生まれる」と考えるのがシステム論のポイントです。CAMRはこのシステム論のアイデアを基に生まれています。
「より良い運動変化を生み出すには?」と考えるところからCAMRは始まります。そのために「人の運動システムはどんなものか、どんな作動の特徴があるか、環境との関係はどうか、状況変化にどう対応するか、障害はどんな状況なのか」といったことを考えて、治療方略を練っていきます。CAMRはそのような治療方略の体系なのです。
まあ、答えは簡単には見つかりません。リハビリは元々難しいものです。もちろん慣れてくるとうまくいくことも増えてきますが、いつまで経っても新奇で困難な問題に出会います。上手く行かないときも多く、苦労も多いでしょう。しかし、それだけにうまく行った時の喜びは大きく、リハビリに生き甲斐を感じることもありますv(^^)だから頑張りましょう!

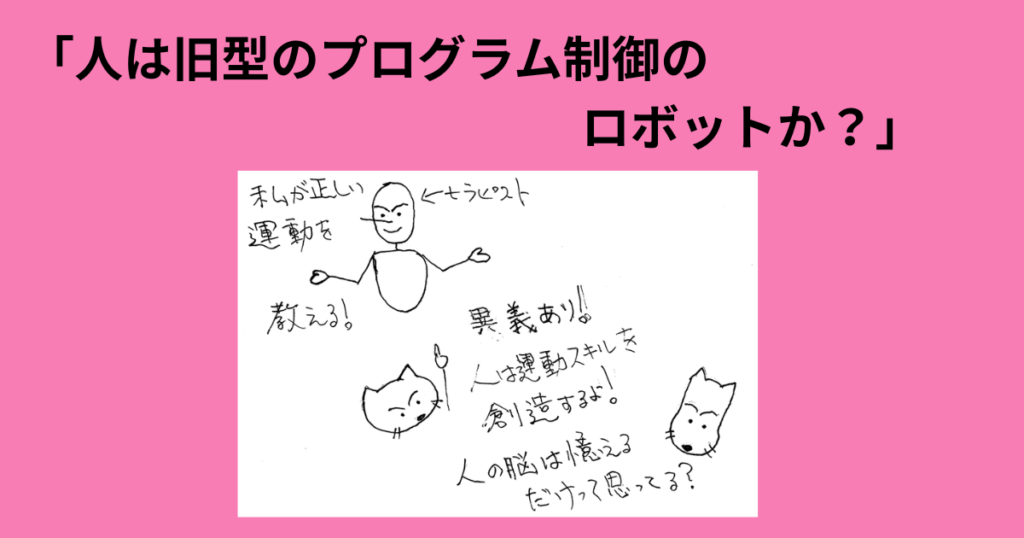
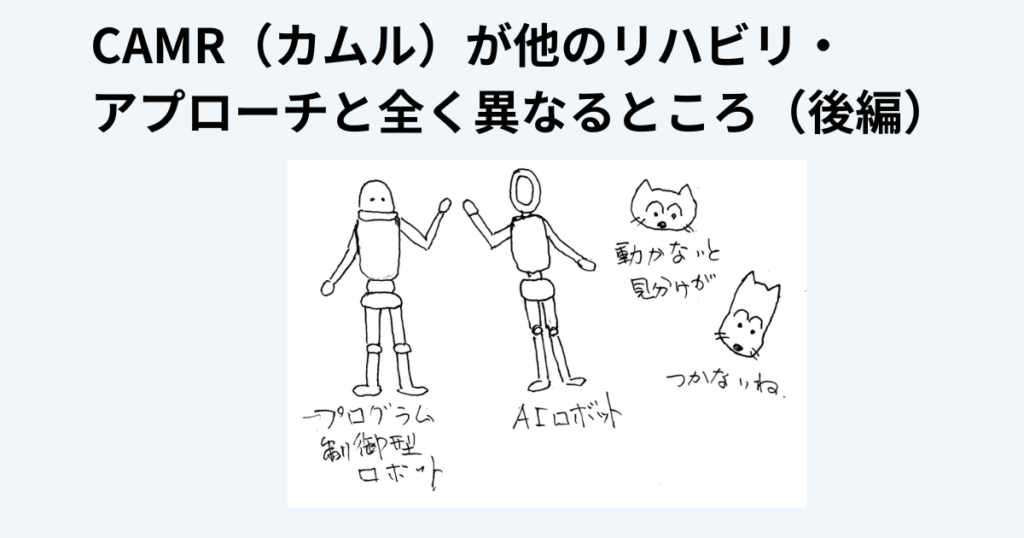
「人は旧型のプログラム制御のロボットか?」
1. AIロボットの凄さ
最近のAIロボットの進化は凄いですね。たとえば格闘するロボットは戦いながらパンチを食らってバランスを崩して倒れます。思わぬ姿勢で倒れ込んだりします。毎回異なった姿勢で倒れるのですが、それでもなんとか毎回異なった方法で立ち上がってきます。
実はAIロボットは、様々な立ち上がり方を設計者からプログラミングされているわけではありません。自ら様々に転んで、そこから動けるように動いて試行錯誤しながら何とか立ち上がる方法を自分で発見、修正して学習しているのです。
実はこの一連の立ち上がり方の学習は、「人の運動システムの作動」をモデルに作られています。
たとえば赤ちゃんが最初に立ち上がる時のことを考えてみましょう。赤ちゃんは誰かに立ち方を教えられてはいません。動けるように動きながらその中から立ち上がる方法を試行錯誤し、自ら発見、修正、創造して立ち上がっているのです。
赤ちゃんが様々な姿勢から自分で起き上がれるように、AIロボットも様々な姿勢からどのように起き上がるかを自分で試行錯誤しながら発見・修正して、課題達成の方法である「運動スキル」を創造して身につけているのです。
ただ実際にロボットを動かして試行錯誤すると時間もかかるし、機械も摩耗して壊れたりします。それで仮想空間の中で実際のロボットの物理的性質を設定した仮想ロボットがその学習をします。たとえば短時間の間に何十万回、何百万回も倒れて、そこから起き上がる試行錯誤をしていくわけです。偶然に課題達成しそうな運動が現れると、これを修正して使える運動スキルとして学習します。これは強化学習などと呼ばれています。
従来のように、もし設計者が「こうやって立つべき」というプログラムを入力していると想定した転げ方の時には立てますが、想定外の転げ方をしたらもう立ち上がることができません。たとえば立ち上がりに「両腕を使う」立ち方をプログラムしていると、もし転倒時に片腕を体の下に敷いてしまうと使えなくて立ち上がることができなくなります。
しかし何十万回、何百万回と様々な転び方をしながら、そこから自分で立ち方を探索・発見・修正したAIロボットは様々な立ち方の運動スキルを創造し、学習していますので、珍しい新奇な倒れ方の状況になっても何とか新しい適切な運動スキルを生み出して立ち上がることができる訳です。
2. 一方でリハビリのセラピストの「人の運動システム」の理解は?
一方で僕たちリハビリのセラピストは人の運動システムをどのように理解していますか?学校で習う人の運動システムはなんとなくロボットをモデルとして習うことが普通です。ロボットには設計者が意図する正しい運動があるのです。
だからセラピストは、「人には正しい運動があるのだ」となんとなく考えています。片麻痺患者さんの分回し歩行を見ると正しい歩き方ではないと思い、正しい歩き方を指導しようとします。なんとなく健康な若者の颯爽とした歩き方が「正しい歩き方」だとイメージしているので、そんな歩き方を指導しようとします。
そして「正しい運動感覚の入力を通して正しい歩き方を教えるのだ」などとイメージしています。
3. なんだか変だなと思いませんか?
つまりAIロボットを作っている工学者は、「人の運動システムは動けるように動いてその試行錯誤の過程から運動スキルを自ら発見・修正・創造して学習している」と理解してします。人の運動システムの作動をよく理解して、それをモデルにAIロボットを作っているのです。
でも人を助けるはずのリハビリのセラピストは、旧型プログラム制御のコンピュータ・ロボットをモデルに人の運動システムを理解して、アプローチしているのです。
その考え方は、「脳はコンピュータである。脳の病傷害によって脳内の運動プログラムが失われてしまって、正しく動けなくなった。だから正しい運動感覚入力を通して正しい運動のやり方を指導・教えてあげるのだ」と考えているようです。
まるで「人の脳は自分で運動課題達成のやり方を創造できないから、セラピストが正しい運動を教えてあげないとダメなのだ」と考えているようです。
大変なこと!そんな低性能な脳なら、厳しい生存競争を勝ち抜けなかったはずですよね(^^;)
4. 僕たちセラピストの認識をアップデートしましょう!
少し前までプログラム制御のコンピュータ・ロボットは最新鋭の機械でした。その機械をモデルに人の運動システムを理解するということをやってきたのです。むしろこれは当然のことです。何しろ理解しやすくなりますのでね。
でもAIロボットを作っている工学者さん達は、真正面から「人の運動システムの作動」の理解に取り組んで、そして見事に理解してAIロボットを作っているのです。
僕たちセラピストもそんな風に真正面から人の運動システムの作動を理解するべきです。ただ、ただ、人の運動やその場の状況を観察して、分析して理解するべきです。そうするとリハビリの方針がこれまでとは全く異なってきますよ。「セラピストが正しい運動を脳に教えてあげる」ではなく、「患者さんに運動スキル創造の能力があることを実感してもらい、運動スキルを自ら創造してもらえるようにセラピストが手伝う」といった具合です。
CAMRは、人の運動システムの作動を「真正面から」理解することに取り組み、そして生まれたアプローチなのです。患者さんがより良い運動スキルを創造・学習するための方法論をまとめています。まだまだ未完成ではありますがね(^^;)
人がどのように「運動スキル」を生み出すかを一緒に勉強してみませんか?
「疾風に勁草を知る」
この意味は、勁草(風に強い草)は強い風が吹いてみないと分からない、つまり困難や苦難にあって初めてその人の強さや人間性が分かるという風に使われます。
人の運動システムも、障害などの困難に出会うとその優れた性質が分かってきます。つまり障害に対して自律的に問題解決を図るものです。
たとえば腓骨神経マヒが起こると下垂足が見られます。つま先がダラッと垂れ下がるため、歩いているとつま先が床に引っかかって転倒したりします。そうすると運動システムは意識から自立していつのまにか「鶏歩」という歩行スキルを生み出して安全に歩かれるようになります。
片麻痺になると麻痺側の脚は力が出ないので振り出せなくなります。そうするとやはり運動システムは自律的に「分回し」という歩行スキルを生み出して歩かれるようになります。
人の運動システムは障害などで困難に遭遇しても、風に為されるがままの小枝のようなものではないのです。困難にあらがって、必要な課題を達成するために何とか頑張って、工夫して問題解決を図るのです。
でも従来リハビリの学校ではこのようには教えてこられませんでした。脳卒中片麻痺では、マヒのために筋力や協調性、随意性が低下し、さらに痙直による筋の硬さや共同運動、原始反射などの「異常な現象」が現れて患者さんは脳の障害に打ちひしがれているのだ、というイメージを学生に植え付けてしまうのです。
これは約1世紀前にジャクソンが提案した「階層型理論」の考え方の影響が強いと思います。そしてこの階層型理論は未だに主流の考え方でもあるのです。
ジャクソンは人間を機械のように考えていたと思います。脳が壊れた後の現象は、全て症状として見てしまったのです。機械が壊れると止まったり異常動作をしたりしますが、これは全部部品や構造が壊れたことが原因です。間違いありませんね。
西欧ではデカルト以来、「人は神(自然)が創った機械である」という考えが思想の根底に流れているという意見もあるようです。まあ、機械と考えた方が理解しやすいわけです。
でも人や動物は機械ではありません。人や動物の特有の作動があるのです。病後に見られる現象が全て病気の症状という訳ではないのです。症状だけではなく問題解決による現象も見られるのです。だから体の一部が傷害されてもそのまま傷害に押しつぶされてしまうわけではありません。人は腓骨神経マヒの鶏歩のスキルを生み出すように、片麻痺の分回し歩行スキルを生み出すように、なんとか問題を解決して必要な課題を達成しようとするのです。当たり前です。生きているから、動物だからです。
たとえば弛緩麻痺の部位は、可動性のある骨格が水の袋に入っているようなものです。力が出ないばかりか重力に押されてブラブラ揺れたりして動く邪魔になります。だから痙直による硬さというのは、実は運動システムが身体内に体を硬くするメカニズムを見つけて何とか硬くする問題解決を図っていると考えられます。上肢を屈曲して硬くして健側の体に近づけると、一つの塊として動きやすくなります。
このメカニズムは伸張反射や原始反射を亢進させて少しでも弛緩した筋を硬くすることができますし、筋固有のキャッチ収縮なども利用してより持続的に硬くしていると考えることもできます。
さてこのように考えると脳卒中のメインの症状は弛緩性のマヒです。その後に現れる「異常」と呼ばれた痙直による硬さや共同運動や原始反射の亢進は、弛緩性マヒのある体で動き出すための運動システムの問題解決であると考えることができるのです。
そうすると脳性運動障害の本来の弛緩性マヒの症状と、それに対する運動システムの自律的な問題解決を分けて理解できるようになって、アプローチも全く従来とは異なったものを思いつくようになります。それであっさりと問題が解決したこともあるのです。CAMRは、そのような視点で人を見ていきます。
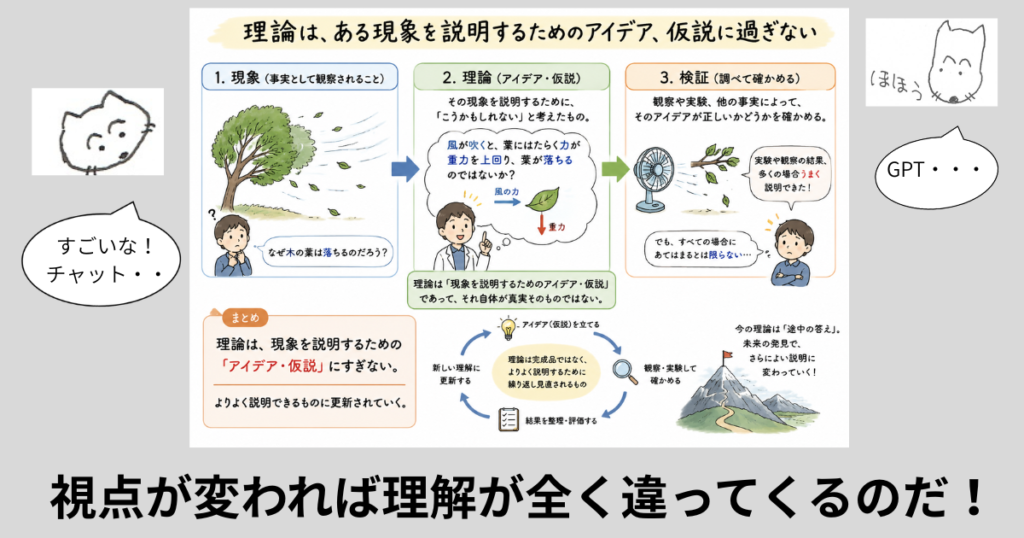
階層型理論は約1世紀前にジャクソンが提案した「仮説」に過ぎないのです。国家試験ではこのアイデアを正解としますので、いつのまにか教師も生徒もこれが仮説ではなく、真実であると信じてしまったように思えます。
もちろんこのCAMRのアイデアも仮説です。でも階層型理論よりは上手く色々な現象を説明できるように思います。
さて、前編・中編でそれぞれ「状況性」と「自律性」といった運動システムの作動の特徴を説明してきた。運動システムには他にも「創発性」、「課題特定性」、「探索利用性」という重要な作動の特徴があるがこのシリーズでは最後に「創発性」という作動の特徴を紹介したい。
「創発性」はCAMRで言い出したものではなく、CAMRが基にしているベルンシュタインや生態心理学、動的システム論などで説明されてきたアイデアである。
創発性の意味をAIのジェミニで引いてみると一般によく言われている説明なので、以下に引用する。「創発(そうはつ、英語:emergence)とは、個々の部分や要素の単純な足し算(総和)からは予想できないような新しい性質や秩序が、全体として自発的に現れる現象のこと」さらに「人の運動は創発の典型例であると言える。人の動きは脳からの命令だけで作られるのではなく、身体、環境、タスクの相互作用によって自発的に湧き上がる(創発する)現象として捉えられる」とのこと。
たとえば、歩くスピードを徐々に上げていくと、ある瞬間に意識しなくても自然と「走る」動きに切り替わる。これはエネルギー効率の良いパターンを運動システムが自発的に選択したからと説明される。ただこんな説明を聞いても、「それがどうした?何の説明になってるのか?」となかなか納得できるものではないことはよく分かっている。僕自身がそうだったからだ。
だからもっと現実的な例を基に説明してみよう。
従来のリハビリのセラピストの運動システム観というのは、前編で述べたように機械をモデルに理解しているところがある。どのような仕組みで運動を生み出しているかを理解する時に、その当時最新のコンピュータによるプログラム制御のロボットをモデルに理解することはごく自然なことである。
そして脳はコンピュータに喩えて理解される。コンピュータ制御のロボットでは、運動はプログラムによって生み出されるので、脳内にも運動のプログラムがあるに違いないと考えるのも自然である。
脳性運動障害では、脳内の運動プログラムが壊れる、消失するので正しい運動ができなくなると考える。それでセラピストが正しい運動を運動感覚入力によって脳に教えて、新たに脳内に正しい運動のプログラムを入力するのだ、という考えが出てくるのもまた自然である。まさしく人をプログラム制御のロボットのように理解している。だからセラピスト自身を「脳にプログラムを入力するプログラマー」のように考えてしまうのだろう。
一方で最近のAIロボットはなかなかに凄い。現在のAIロボットは人に比べて運動の数は限られているものの、まるで人の様に状況に応じて多様に自然な動作をする。しかしAIロボットのコンピュータにそれぞれの運動をするためのプログラムを入れているわけではない。そんなプログラムは複雑すぎて莫大な量になって作れない、手に負えないからだ。
実際にはAIロボットは、自分で一から運動課題の達成方法を学んでいるのである。たとえば臥位から立ち上がる方法を自分で学んでいる。
その方法はコンピュータの仮想空間の中で、ロボットの物理的・機械的性質を持った仮想ロボットに、「倒れては起き上がる」課題を与えるのである。コンピュータは文句も言わず(^^;)、短い時間で何十万回、何百万回と倒れては、動けるように動いて立ち上がりに繋がりそうな運動が偶然現れる。つまり課題達成のための運動スキルが「創発」したのである。
AIはそんな風に仮想空間内で、自分のできる運動が環境内の重力と床の間でどのような結果を生み出すかを試行錯誤して、発見、修正、学習しているのである。そんな試行錯誤を重ねて立ち上がりの方法を多様に身につけたのである。
どうしてこんなことをするかというと、無限に変化する環境・状況の中で、人の運動システムのように無限に運動変化を起こして、適応的に振る舞うためには、自らそのやり方を探索・発見・修正していく「人の運動システムの創発性」という作動の特徴を真似るしかない、というのが理由である。
一方でリハビリのセラピストは、未だに「運動システムは旧型のプログラム制御のロボットである」という認識に留まっていて、何とか脳内に正しい運動のプログラムを入力しようと足掻いているのではないか?
元々セラピストは、AIロボットを作る工学者のように、機械ではなく人の運動システムの作動を正面から理解すれば良かったのだ。
しかし従来のリハビリは、人が動く仕組みのメカニズムをプログラム制御のロボットをモデルに理解してきた。残念ながら人の運動システムのモデルにするにはそれは低性能すぎる。どうせモデルにするならAIロボットである。これはちゃんと人の運動システムの作動の理解をモデルにしているからである。
では人の運動システムの「創発」という作動の特徴から考えて、リハビリではどうするかと考えてみる。
セラピストにまず必要なのは魅力的で適切な課題を工夫・設定することである。それによって患者自身に自発的に動けるように動いていただきながら、その中からより安全で効率的な運動スキルを探索・発見・効率化・熟練していただくことを助けることではないか?(詳細は勉強会で具体的な例を多数用いて説明したい)
以上、簡単だがCAMRと他のアプローチの異なる点を説明した。人を「動く仕組み」だけではなく、「作動の特徴」からも理解すると、これまでとは異なった身体観、障害観、人間観が生まれてくる。これによってアプローチもこれまでとは異なった新しいものが自然に生まれてくる。そして「動く仕組み」の理解と「作動の特徴」の理解を組み合わせると、視野が一気に広がってリハビリの仕事はもっと、もっと面白くなってくるのですv(^^)(終わり)
8月(2026年8月27日木20時~21時)のオンラインのCAMRの勉強会の申込みは以下のURLから。まだ間に合います(^^)
https://u.miura1991.com/p/camr-new
CAMRの勉強会で話をしていると、「ああ、○○のアプローチとよく似ていますね」とか「□□の治療法と同じですね」などとよく言われる。○○とか□□のアプローチとは全く違った考えや目的を持っているのだが、確かに一見、「同じようにやっている」ように見られるところがあるので仕方ない。でも動作・行為は同じように見えても、スタート地点や方向性が異なっているので、それを言われる度に「あーーっ」と力が抜けてしまう。
一般に学校で習う人の運動システムは、構造と各器官の働きから理解される。たとえば「筋肉は力を生み出し、骨・関節は力に支持と方向を与え、感覚は身体内外の刺激を受け、神経を通して脳に伝え、脳は感覚から身体の内外の状況を判断し、神経を通して命令し・・・・」などと理解する。これは「動く仕組み」を理解している訳だ。
「動く仕組みを理解する」というのは、機械を理解する時と同じ理解の仕方である。 もちろんこれは大事な視点で、構造と各部の働きが分かれば何ができるかが理解できることも多い。人の運動システムの動く仕組みのメカニズムを理解することは、リハビリの基本でもある。だが、人を理解するのにこの機械を見るような見方だけで良いのだろうか、と思う。
人の身体を単に機械の様に理解していると、いろいろ問題も出る。たとえば壊れた構造に焦点が当たるので、なんとか壊れた構造を治せば機能も回復すると考える。それで脳性運動障害でも脳を治そうとする。だがリハビリで脳が治って麻痺も治ったという科学的な報告はない。
また機械には設計者の意図した「正しい運動」がある。それで人にも「人体のメカニズムに適合した『正しい運動・作動』がある」となんとなく考えてしまう。そしてセラピストは正しい運動とは、たとえば歩行では「健康な若い人の颯爽とした活き活きとした歩き方」をなんとなくイメージしてしまう。
だから多くのセラピストは片麻痺患者さんが分回し歩行をするのを見ると、少し否定的な評価をすることが多いのは事実だろう。「それはあまり良い歩き方ではないです」とか「正しい歩き方を身につけた方が良いです」など。
CAMRは「動く仕組み」といったメカニズムの視点だけではなく、「人の運動が、どうしてどのように生じて変化するか」といった「運動出現の目的」や「運動変化の様子」など、運動システムの作動の特徴からも人の運動システムを理解しようとしている。
たとえば実際の人の歩行は、環境や状況によってどんどん変化する。水溜まりでは、靴が濡れないようにつま先立ちになり、片脚立ちで浅いところを探しながら歩く。これは尖足歩行だ。水田では足を抜く時、泥の抵抗を小さくするために下垂足の形で膝も高く挙げる。これは鶏歩の形だ。氷の上では、こけないようにすり足気味に小刻みにパーキンソン病の方のように歩いたりもする。暗闇では両手と片脚を前に出し、それらで探りながら少しずつ進む。
他にもいろいろあるが、健常者の歩行は環境や状況変化に応じて適切に歩行の形ややり方を変えているわけだ。特定の正しい歩き方の形で歩いているわけではない。
むしろ環境や状況の変化に応じて、「安全に・効率的」に歩行を維持できるように、運動の形ややり方を適応的に変化させることが健常者の「正しい歩き方」の特徴である。このような人の運動システムの作動の特徴を「状況性」とCAMRでは呼んでいる。
その視点で、片麻痺患者さんの分回し歩行を見ると、マヒ側下肢が思うように動かない状況では、体幹や健側下肢を使って「分回し」という新たな歩行スキルを生み出して、歩行されているわけで、マヒに対応した「状況性」の作動が見られる。
だから単に若い健常者の歩き方と形が違うから、「正しい歩き方ではない」と評価するのはおかしい。
そして運動スキルというのは適切な訓練によって「より安全に・より効率的」に洗練、熟練していくものだ。
実際「健常者の歩行と違うので矯正する。健康な若者の歩行に近づける」という目標を達成するためには「マヒを治していく」より方法はない。この目標が日本に入って半世紀以上経つが、前述のようにこれがリハビリにより達成されたという科学的報告は、残念ながら、ない。
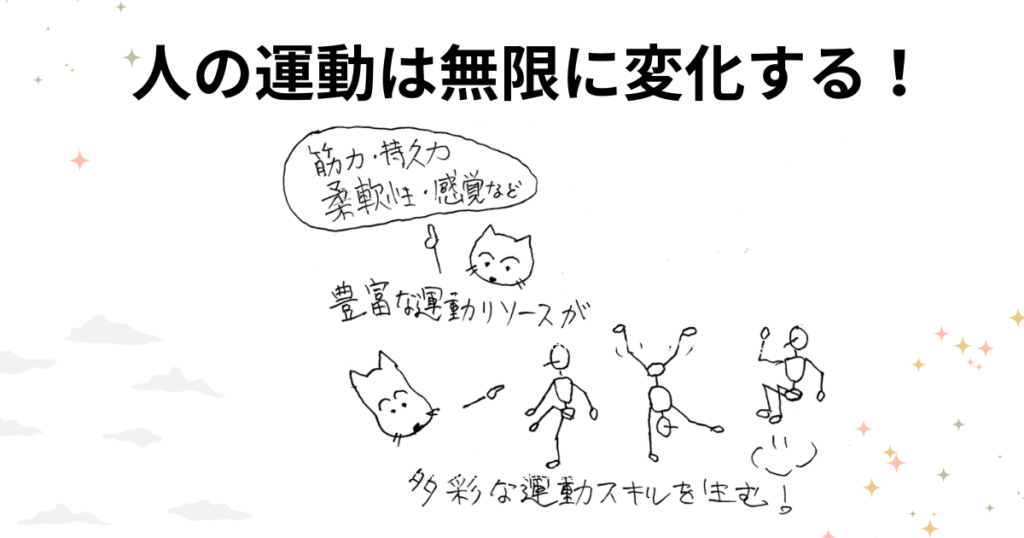
だから「分回し歩行の運動スキルをできるだけ安全に効率的に洗練・熟練する」という目標を持ち、全身の柔軟性・筋力・持久力、杖、靴、装具などの運動リソース(資源)を改善すること。
そして様々な環境・状況内で、変化に対してより安全に、効率的に運動スキルを修正しながら歩行を達成する経験を積み重ねることで、歩行の安全性や効率性、歩行速度や距離を改善することが可能だ。またその過程で歩行はより滑らかになり、極端な分回しスキルが次第に自然な歩様の歩行スキルに変化していくこともよく経験することだ。
つまりCAMRでは人の運動システムの「メカニズムの視点」に加えて、運動システムの「作動の特徴」からも人の運動を理解しようと提案している。そうするとこれまでとは異なった視点、理解の評価やアプローチが生まれてくるのである。(中編に続く)
8月(2026年8月27日木20時~21時)のオンラインのCAMRの勉強会の申込みは以下のURLからhttps://u.miura1991.com/p/camr-new
-1024x538.png)