「運動学習が運動の形ややり方をプログラムとして憶えて再現する」と考えるとします。でも人の体が正確に同じ運動を繰り返せないということは、「頭の中にプログラムがあってそれが発動するとプログラム通りの運動を再現する」という理屈は成り立たなくなります。(注1)
たとえば温かいと筋は柔らかくなり、運動は大きくブレることになり、寒いと硬くなって運動範囲が狭くなります。気温変化のような環境内や身体の様々な影響で運動結果は異なるわけです。つまり「同じ運動を繰り返して頭の中にそのプログラムを作る」という伝統的な運動学習の考え方にダメ出しをしたのです。
ベルンシュタインは「運動学習は運動の形を憶えて再現することではない」としました。その時その場の状況に応じて異なる運動でも同じ運動結果になるように予期的に運動結果を知覚調整するやり方を身につけることが運動学習であるとしたのです。やり方の記憶ではなく、やり方(運動スキル)を修正・創造して課題達成を導く能力を伸ばすことだとしたわけです。
CAMRでは、リハビリの目的は「人の運動システムが持つ生活課題達成力の改善」であるとしています。必要な生活課題を達成するのは、筋力や体力などの運動リソースではありません。筋力はあくまでも単に力に過ぎないからです。
課題達成するのは、それら運動リソース(筋力、柔軟性、持久力、身体や環境の情報、環境内のリソースなど)を基にそれらをどのように利用して課題達成を行うかという「運動スキル」を創造・修正する能力の改善こそがリハビリで行うべき大切なことと考えています。
この能力を改善するためには二方向からのアプローチが必要になります。「運動リソースの豊富化」と「運動スキル学習(運動リソースの探索・試行錯誤と運動認知の創造性の改善)」です。これについては説明が長くなるので、またいつか(^^)
これがベルンシュタインから学んだことの一つです。
もちろん他にもたくさんのことを学びました。「人と機械は全くことなった作動をする」とかね。以下の書籍です。面白いですよ。
ニコライA.ベルンシュタイン「デクステリティ 巧みさとその発達」工藤和俊訳 佐々木正人監訳 金子書房,2003年発行の日本語版です。原著は1967年にロシア語で書かれています。英語版は1996年です。運動学習以外にも面白いアイデアが一杯です。(続く)
(注1)シュミットのように「スキーマ説」で運動結果の修正の説明はできるのかもしれませんが・・・それでも新奇な課題で見られる創造的な課題達成のやり方の説明には無理があります。メインのプログラムを修正・制御する補足のブログラムという窮屈な理屈なのです。これをするためには下位にもっと多様でたくさんのプログラムが必要になるはずです。

CAMRはContextual Approach for Medical Rehabilitationの短縮形です。「カムル」と呼びます。和名は「医療的リハビリテーションのための状況的アプローチ」と言います。システム論を基にした日本生まれのリハビリテーション・アプローチです。
今回はCAMRがどのような土台から生まれたかを説明したいと思います。
最初はベルンシュタインです。
ニコライA.ベルンシュタイン「デクステリティ 巧みさとその発達」工藤和俊訳 佐々木正人監訳 金子書房, 2003年. から
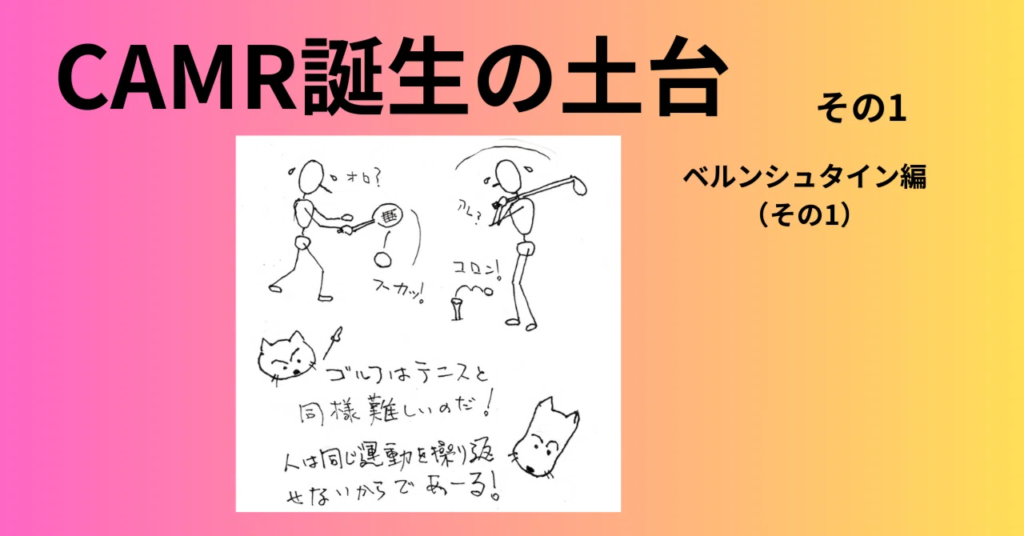
システム論はロシアの運動生理学者、ベルンシュタインの本が英訳されたのが西側世界でブレイクしたきっかけの1つらしいです。彼は実にたくさんの魅力的なアイデアを提案しています。そのうちの一つが、「人は機械とは根本的に違う」というものです。
西欧文明には「人は神が創った機械である」という「人間機械論」という思想が根底にあるようです。それでなくても機械は身の回りにある動くものとして馴染みがあり、自分たちの体の運動を理解するときの喩えとして分かりやすいこともあります。
解剖学や運動学では、人の体を構造と各組織の働きで理解しますので、運動が生まれる仕組みを機械と同じように学んだりします。あるいは脳をコンピュータに喩えたりはよく行われますよね
でもベルンシュタインは、人のからだは機械とは違う」ことを明白に説明しました。以下で紹介するのはその1つの例です。
職人が金槌を振る動作を観察したところ、一回毎に運動の軌跡が違うのに、毎回釘の頭を打つという同じ結果を生み出すことに驚きました。
機械は正確に同じ運動をして同じ結果を生み出す訳です。しかしベルンシュタインは人が毎回違う運動で同じ結果を生み出すことを発見したわけです。
なんとも不思議ですね。(その2に続く)
「治す」か「良くする」か?
ある日、初めての片麻痺患者さんが病院に来られて、挨拶も早々に立ったまま質問された。 「わしの病気を治せるか?」 僕は全身を見た。麻痺側の体が硬くなっていることがよく分かる。麻痺は治せないので、「治すことはできませんが、今より良い状態にすることはできると思います」と答えた。
すると「じゃあ、見てくれんでええわ!」と激しく言ってリハビリも受けずに杖をついて出口に向かってしまった。僕は唖然とした。
硬くなった体で一生懸命に歩かれている。重心移動や患側下肢の振り出しに時間がかかって、頑張っている割に速度が遅い。どうするか迷った。もう一声かけるべきか・・・ あの硬さを改善すれば、もっと楽に歩けるし、歩行速度も上がるだろうと思った。後を追おうとしたら、一緒に来ていた妻が申し訳なさそうに頭を下げた。 「いつもあの調子なんです。諦めがつかないらしくて・・・もういいんですよ、ごめんなさいね」と小声で言いながらあとを追われる。なんだか声をかけそびれてしまった。
カルテを見ると発症から4年。県内の有名なリハビリテーション病院などにも入院されていたようだ。いろいろな病院やクリニックを渡り歩いておられるらしい。
最初は「仕方ない。あの方の判断だ」などと思ったが、何度も気になって仕方ない。なんと言えば良かったのか?嘘はつけないが、もう少し丁寧に説明すれば良かったのでは?
たとえばすぐに返事せずに、「見たところお体がかなり硬くなっておられるようですね。その硬さを改善すると動きやすくなりますし、歩くのも速くなると思います。ただ麻痺自体を治すのはリハビリではできないのです。でも今より動きやすくなりますよ」などといった言葉が後からいろいろ浮かんで来た。
もちろんそれでも断られたかもしれないが、なんだかいつまでも後悔が残るもので、30年近く経った今でも思い出すことがある。(終わり)
「運動学習」は「運動の形ややり方を憶えて再現すること」?(その3)
さて、前回は人の運動システムには「状況性」という作動の特徴があることを述べました。状況性とは「人の運動システムは無限の状況変化に応じて運動を無限に変化させて、できるだけ適応的に課題達成しようとする」という作動でした。
つまり人の運動システムは元々無限に運動変化を起こす能力があるということです。 では患者さんをこの状況性の視点で見るとどうでしょう?片麻痺患者さんは室内を安定して歩けても、アスファルト道路や草地、砂利道では不安定になられる方も多いです。食堂の椅子からは独りで安全に立ち上がれるけれど、ソファからは独りで立てないこともあります。
つまり状況変化に上手く対応できないのです。「状況性の作動が低下している、あるいは貧弱になっている」と言えます。運動システムが無限の運動変化を起こせなくなっているのです。「状況性の低下」が運動障害の一つの特徴なのです。 そこで「どうして健常者は無限の運動変化を起こすことができるのか?」と考えてみましょう。
この「無限に運動変化を起こす能力」はCAMRでは3つのことから成り立っていると考えています。
一つは「運動リソース(運動の資源)が豊富である」ということです。運動リソースには、「身体リソース」と「環境リソース」の二種類があります。 身体リソースは身体の備えている運動のための資源で、身体そのものや身体に備わる能力や性質である筋力、柔軟性、持久力、感覚などがあります。環境リソースは、環境を構成する大地や構築物、水塊(池や川、海など)、道具、他人、動物などです。また環境の備える性質である重力や明るさ、温度、風なども含みます。身体リソースが豊富だとこれらの環境リソースを上手く利用できるのです。
2つ目は「運動認知が適切である」ということです。運動認知は、運動リソースの意味や価値を知り、その利用方法についての創造の能力です。言い換えると「必要な運動課題達成のための運動リソースの利用方法」である「運動スキル」を創造する能力です。
よく暢気に「筋力をつければできるようになる」と言うセラピストがいますが、とんでもない誤解です。力は単に力に過ぎません。その力や柔軟性、持久力などをどう使うかという運動スキルがなければ、力だけでは何もなしえないのです。
そして3つ目がその運動スキルです。人の運動システムが無限の運動変化を生み出して、適切な課題達成方法を創造できるのは、「豊富な運動リソース」と「適切な運動認知」によって「適切で柔軟な運動スキルが多彩に生み出される」ことによって可能になるのです。
この視点から「障害がある」とということを考えてみましょう。「まずは身体リソースが貧弱になり、利用可能な環境リソースも貧弱になります。また活動量の低下や多彩さの低下で運動認知も貧弱になり、適切で多様な運動スキルが生み出せなくなります。その結果、必要とする生活課題が達成できなくなることが障害があるということ」です。
そのように考えるとリハビリの目標は明確になりますね。まず第一に改善可能な身体リソースはできるだけ改善すること。次に利用可能な環境リソースをできるだけ工夫して増やすこと。たとえば「足が弱ったら車椅子を使う。両腕も弱ったら電動車椅子を使う」のようなことです。そのように環境リソースを工夫して行くと、移動という課題を達成できるわけです。
運動リソースは「運動の資源」ですから、資源はできるだけ豊富な方が、より実用的な運動スキルをできるだけ多彩に生み出すことができます。そして状況性の作動をより強める基礎になるのです。
さて、この続きは次回に。(その4に続く)

今回は、まず簡単に学校で習う運動システムのことを説明します。
学校で習う人の運動システムでは、人を構造と各器官の働きで理解します。筋肉は力を生み出し、骨と関節は生まれた力に支持と方向性を与えます。感覚神経は感覚を中枢に伝え、運動神経は脳の命令を各身体部位の筋肉に伝えます・・といった感じです。
この理解の仕方は、人の体を機械のように理解することです。たとえば歩く時に片脚を振り出すのは、その片脚の股関節を屈曲させる筋肉を働かせるので脚が振り出されると理解できます。それはそれで有意義です。セラピストにとっては非常に役に立つ視点です。
ただ人の体をあまりに機械のように理解してしまうと変な誤解も起きます。 たとえば股関節を屈曲させるのは「股関節の屈筋である」と理解すると、「股関節の屈筋を働かせて脚を振り出すのが正しいやり方である」などと思い込んでしまいます。
そして股関節の屈曲が麻痺で働かなくなる人がいます。そのやり方では脚が振り出せません。普通麻痺で股関節の屈曲の筋が働かないなら、健側の軸足を中心に体幹を回旋させて、麻痺の脚を振り出すことができます。いわゆる「ぶん回し」の歩行です。
そうするとセラピストはその振り出し方を「代償運動である。異常歩行である!」と決めつけます。健常者の平地の標準的な歩き方ではないからです。そして異常歩行だから「正しい歩行を学ぶ必要がある。正しい歩行を繰り返して脳に憶えさせるのだ」という理屈が展開されるわけです。こうしてひたすら正しいとする一つの歩き方を長い間に渡って繰り返すことになったりします。
でもいつも疑問に思うのです。「麻痺のある体で健常者と同じような歩き方ができるのか?それにそもそも健常者と同じように歩かないといけないのか?」それに麻痺があるのが原因なのだから、「まず医療が麻痺を治すべきだが、麻痺も治せないのになぜそんな無理な要求をするのか?」と。
機械には確かに「正しい運動」があります。設計者が意図したとおりの運動です。人を機械と見ていると、健常な標準的な動きが正しい運動で、「正しい運動をしていないので正しい運動を憶えることが治すこと」と考えてしまうのかもしれません。
さらに欧米の医療に関する思想には、デカルト以来の「人間機械論」という思想が根底に流れていると言います。何かというと「人は神が作った機械である」という考え方です。だから「神の意図した通りの普通の歩き方が正しいのだ」ということなのでしょう。
でも人は機械ではありません。人は状況によって運動の形ややり方を無限に変化させて、適切な運動を生み出すものです。
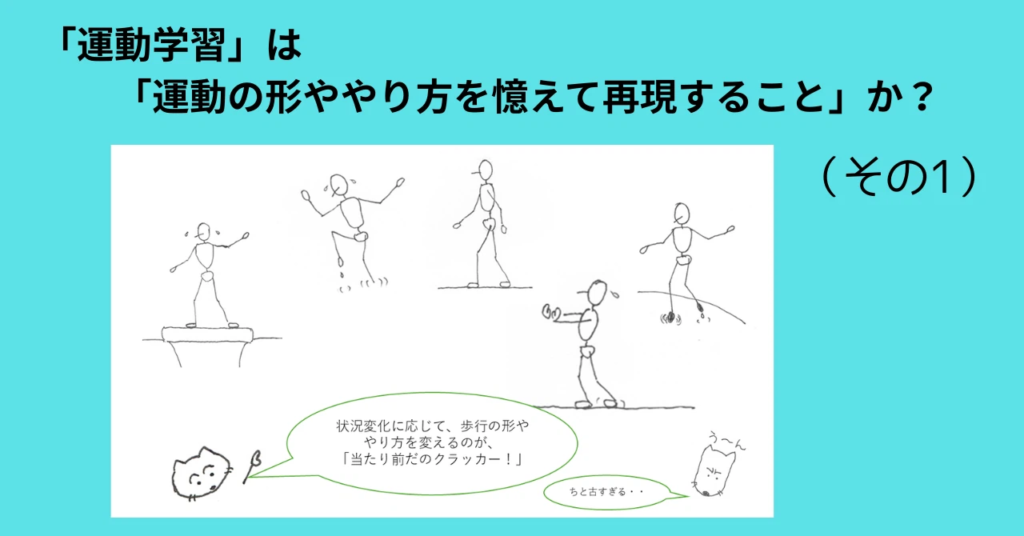
健常者が歩くということを考えてみましょう。平地を普通に歩いていても、氷の上では小股でヨチヨチと歩きます。狭い通路は横向きで歩きます。きつい斜面を登るときは両手も使います。水溜まりでは濡れないようにつま先立ちで歩きます。つま先で歩くのはリハビリでは「尖足歩行」と呼び、健常な形ではないとされます。でも健常者は必要に応じて普通に尖足歩行をします。田んぼを歩く時は泥から足を抜く時に下垂足の形で抜き、膝も高く挙げます。これはリハビリでは「鶏歩」という異常歩行の形です。これまた健常者は必要に応じて適応的にそれで歩きます。
もし「正しい歩き方」があるとすれば、「健常者の標準的な『形』の歩き方」ではなく、「状況変化に応じて適応的に形ややり方を変えてできるだけ安全、効率的なその人らしい歩き方」ということになるのです。
実際に世の中の環境や状況は無限に変化しますので、適応的に歩行を維持するためには歩行の形ややり方も無限に変化する必要があります。実際、人の運動システムは「無限の状況変化に応じて運動を無限に変化させて、できるだけ適応的に課題達成しようとする」という作動の特徴を持っているのです。CAMRではこの作動上の特徴を「状況性」と呼んでいます。
だから麻痺になったとしても麻痺があるなりに適応的に自分なりの歩き方を見つけて歩くのが自然のことなのです。「異常歩行」などというのは、努力する患者さんに失礼な言い方です。
そして「たった一つの正しいとされる運動の形を憶えて、それを再現する」やり方は、人の運動システムの「状況性」という作動上の特徴に全く相応しくないやり方なのです。 次回は「状況性」を基に、「CAMRではどのようなリハビリを行うか」について考えてみたいと思います。(その3に続く)
 <
「運動学習」は「運動の形ややり方を憶えて再現すること」?(その1)
セラピストが患者さんの体を触り、動きを導いています。 「良いですね!もう一度動かしてみましょう・・・良いですね!」などとセラピストが言います。そうやって患者さんは何度もその動きを繰り返します。
運動の内容は患側下肢の振り出しだったり、立ち直り反応だったりと色々です。手のリーチのやり方なんてのもあります。いずれにしても見た目の形ややり方を触ったり言葉で導いてそれを繰り返します。
よく見る光景ですよね。
いかにもセラピストが「運動のやり方」を教えている感じです。きっと周りの人も、「セラピストが患者さんにやり方を教えているのだろう」と思うのでしょう。
ここでは患側下肢の振り出し方を教えているとしましょう。そしてセラピストの指導する振り出し方で歩かれます。その後、訓練室を出て患者さんが独りで歩き始めると、また結局元の歩き方に戻ってしまいます。セラピストが手を添えて指導し、見つめてフィードバックしているときの教えた動きは消えてしまいます。
人の運動システムにとっては、安全で効率的な動きが選択されることが自然です。セラピストの指導する動きは、できたとしても効率的ではないので選ばれないのでしょう。自然のことです。
どうしてセラピストは、患者さん一人では再現されないそのやり方を指導するのでしょうか?しかも時として、変化なしに何年にも渡ってそれを指導しているセラピストもいます。
セラピスト、あるいは患者さんの思う理想の歩き方を目指しているのでしょうか? たとえ患者さんの運動システムにとって効率的ではなくても、何度も同じ運動を繰り返せば、やがて脳内にその運動を実施するプログラムが作られて自然に「できるようになる」と信じているのでしょうか。
ただ疑問なのは、「人の脳はそんな単純なことをやっているのか?」ということです。つまり「一つの運動の形ややり方を繰り返して憶えて、それを再現する」という単純なことをやっているのか、ということです。
たとえばこれは小学校の運動会で行進の練習をするようなものです。実際に行進の場面になると皆胸を張って腕や脚を大きく振って歩きます。運動会の行進ではこれが正解の歩き方だからです。繰り返し練習して、子どもたちは適応的に歩きますので練習の効果があったと言えます。
でも普段子どもたちはそれぞれに個性的な歩容で歩いています。誰も胸を張って手脚を大きく振って歩いたりしていません。状況に合わせて適応的に歩き方や歩容を変化させて歩いています。自然のことです。
実際に患者さんもそうで、リハビリ場面ではセラピストの要求する歩き方で歩くことが適応的なのです。でも訓練室を出て、独りで歩くときには自分らしい歩き方で歩くことが自然なのです。患者さんの運動システムは、常に患者さんにとって一番安全で効率的な歩き方を選択するからです。
世の中の環境や状況は変化に富んでいます。人の運動システムはその状況の変化に応じて歩行を適応的に維持するために、もっとも相応しい歩行スキルを生み出して、調整し、適応しているのです。
だからたった一つの歩き方を正解として繰り返し、再現する練習をしてもあまり意味がないのです。(全く意味がないわけでもないのですが・・) 運動学習で必要なのは、世の中で出会う様々な状況変化に対応して適応的な運動スキルを生み出して必要な課題を達成する術(すべ)を学ぶことにあります。
CAMRでは、実際の生活で必要な生活課題を達成するのは、柔軟で実用的な「運動スキル」と考えます。それで従来考えられていたような運動の形ややり方を繰り返す「運動学習」とは区別するためにわざわざ「運動スキル学習」と呼んでいます。
今回のシリーズでは、CAMRの考える「運動スキル学習」についての説明や検討をしたいと思います。(その2に続く)